全栈自研的国产AI水下机器人“星鳐”亮相乌镇发布会 以机器替代人工下水作业
2026-11-04 18:15:47
1161
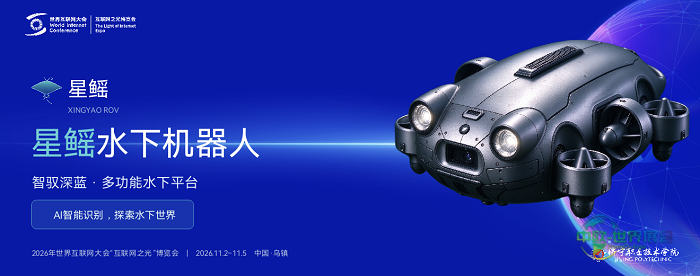
2026年世界互联网大会“互联网之光”博览会于11月2日至5日在浙江乌镇举办,由济宁职业技术学院研发团队实现全栈自主研发的多功能AI水下机器人“星鳐”(XINGYAO ROV)在本次博览会上正式对外发布,可面向水产养殖、船体检测、风电运维、水下救援等多个应用场景,提供一体化的水下智能作业支持平台。
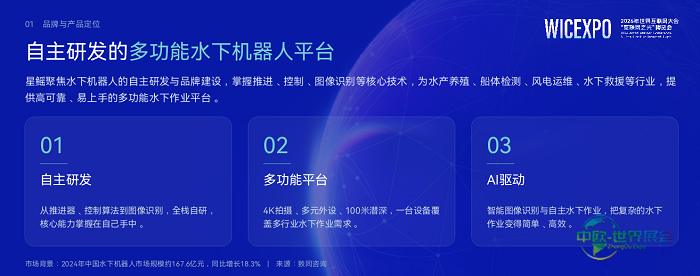
海洋覆盖了地球表面71%的面积,但长期以来,水下作业受限于准入门槛高、设备造价昂贵、操作流程复杂、智能化水平不足等问题,始终难以大规模普及。行业内长期存在“重型专业装备难以适配小型场景、消费级设备无法满足作业需求”的两难困境,尤其是水深100米以内的近岸区域与内陆水域,一直缺乏适配性强的专用装备。
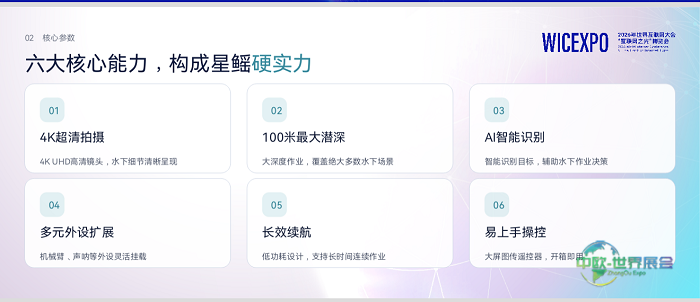
“星鳐”的最大下潜深度可达100米,能够覆盖水库、水产网箱、港湾、近海风电场等绝大多数主流作业水深。整机采用六推进器矢量布局设计,可实现全向机动移动,在复杂水流环境下也能完成定点悬停;设备搭载4K UHD超清摄像镜头与双前置照明灯;主控采用国产高性能SoC芯片,集成AI边缘推理单元,同时配备九轴惯性测量单元与深度—温度—盐度多参数融合算法。机身采用模块化快拆结构,机械臂、水下清刷器、声呐、水质检测仪等十余种作业载荷可快速切换,实现一台设备多种用途。
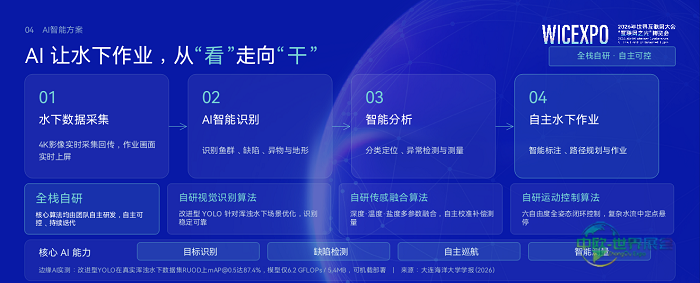
智能化是“星鳐”的核心竞争力。由于水下环境缺乏无线通信条件,研发团队将算法直接部署在设备端:针对浑浊水下场景优化的改进型YOLO算法,在真实浑浊水下数据集RUOD上的mAP@0.5达到87.4%,模型仅占用6.2 GFLOPs算力、大小为5.4MB,可直接在机载硬件上运行,实现对鱼群、结构缺陷、水下异物与地形的实时识别标注,让水下作业从单纯的“观察”升级为实际的“作业执行”。
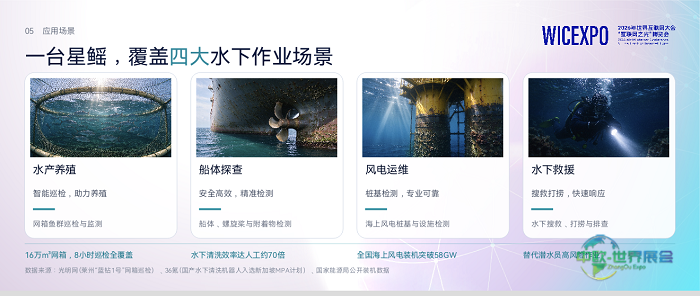
目前,“星鳐”已经在四大应用场景完成实地测试:可在8小时内完成16万立方米水产网箱的全覆盖巡检,鱼群生长状态与网衣破损情况可清晰呈现;船体水下清洗效率达到人工作业的约70倍;在水下救援场景中,可由机器人替代潜水员承担高风险作业。配套的一体式大屏图传遥控器端到端延迟约95毫秒,没有操作基础的用户经过十分钟培训即可掌握基本操作。据介绍,该设备整机成本较同类型进口产品降低60%以上,操作门槛降低80%。
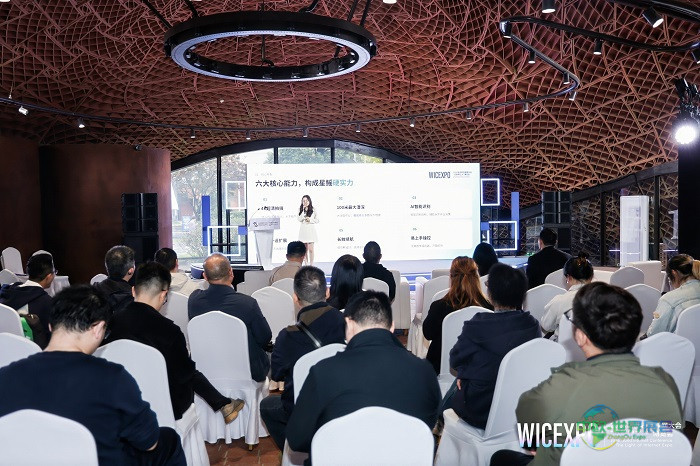
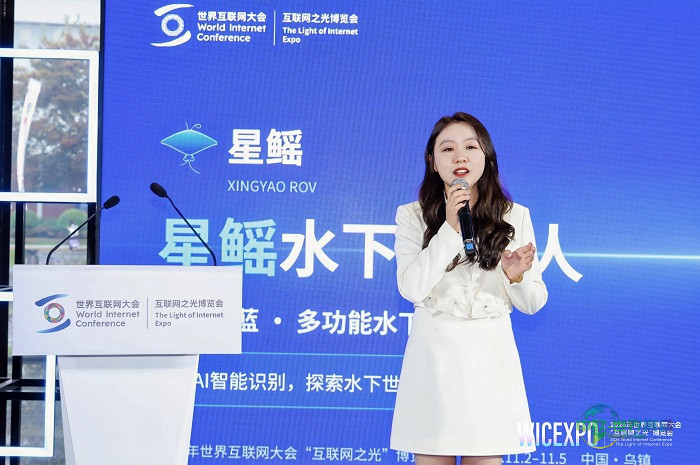
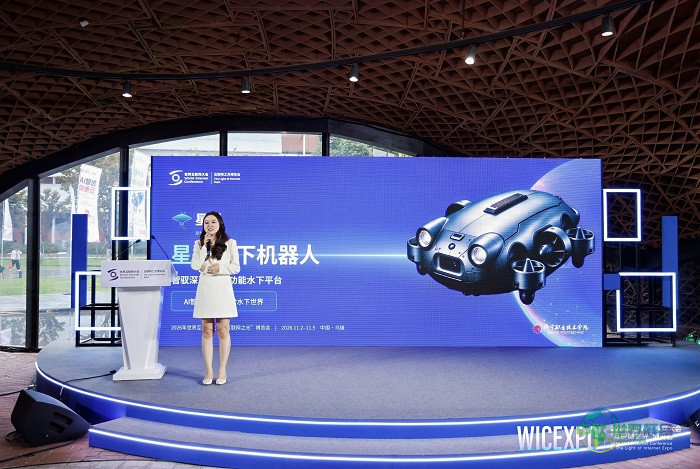
“星鳐”的研发依托国家“双高计划”建设院校济宁职业技术学院,该校与中兵北斗共同建设低空经济研究院,在飞控算法、导航感知、结构集成等技术领域积累了丰富经验,并实现了相关技术向水下装备领域的迁移应用。研发团队表示,未来将持续开放外设与数据接口,联合行业合作伙伴共同搭建水下智能生态,“让机器替人下水,让探索不再有边界”。
本平台所刊载的资讯来源于外部公开信息及合作方提供,由“中欧世界展会网”进行整理编辑,旨在为用户提供便捷的展会信息参考。我们致力于打造一个汇集全球展会时间与地点信息的服务平台,并可提供展位预订、参观协助、设计搭建等第三方服务对接。
相关资讯仅供参考,不构成任何确定性承诺或要约,亦不对其准确性、完整性承担法律责任。用户基于本平台信息所做的任何决策与行为,均需自行核实并承担相应风险。
如需进一步服务或确认信息,敬请垂询:400-837-8606(24小时客服)。